Однако обычный ЧД не всегда может обеспечить высокую точность приведения частоты в полосу захвата. Например, задача ввести ГУН со 100-мегагерцовой перестройкой в полосу захвата 100 кГц требует слишком высокой точности, недостижимой в обычном ЧД. В подобных случаях используют ЧД типа квадрикоррелятора [2], принцип действия которого иллюстрируется рисунком 4.4. На рисунке индексы «r’ и «c’ относятся соответственно к опорному и сигнальному источникам.
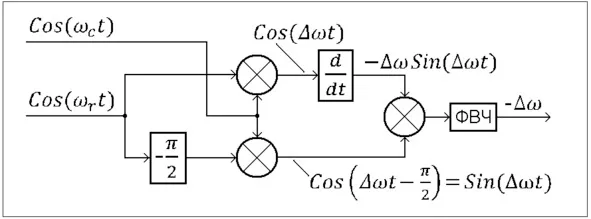
Рис.4.4. К пояснению принципа действия квадрикоррелятора
Две сравниваемые частоты смешиваются, и разностный сигнал с выхода смесителя дифференцируется, обеспечивая таким образом пропорциональность между разностной частотой и амплитудой сигнала. Дифференцированный сигнал синхронно детектируется таким образом, что одновременно получается амплитуда и полярность, представляющие собой частотную ошибку. Операцию дифференцирования может выполнять фильтр верхних частот. Частотную границу прозрачности фильтра необходимо выбирать несколько большей желаемой полосы захвата, чтобы предотвратить смешение напряжения с выхода частотного детектора с биениями на выходе фазового детектора, когда частотное рассогласование становится достаточно малым.
Схема квадрикоррелятора совместно с фазовым детектором в структуре автоподстройки ГУН представлена на рисунке 4.5 [6].
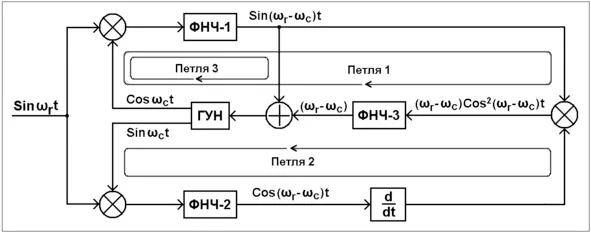
Рис.4.5. Схема квадрикоррелятора совместно с фазовым детектором
Схема построена с использованием смесителей (перемножителей), фильтров нижних частот, сумматора и дифференцирующей цепи. Схема включает три петли. Петли 1 и 2 выполняют роль частотного детектора, а петля 3 – фазового детектора. Генератор ГУН в этой схеме имеет два квадратурных выхода: Sinωct и Cosωct, а на входе схемы действует опорный сигнал Sinωrt.
Схема работает следующим образом. После перемножения выходных квадратурных сигналов ГУН с опорным сигналом Sinωrt и последующей фильтрации в фильтрах нижних частот ФНЧ-1 и ФНЧ-2 образуются квадратурные разностные сигналы Sin (ωr-ωc) t и Cos (ωr-ωc) t. Последний из полученных сигналов дифференцируется и смешивается с первым из них, в результате чего получается сигнал (ωr-ωc) Cos2 (ωr-ωc) t. В нём заключена информация как о знаке, так и о величине частотного рассогласования, и он управляет частотой ГУН по цепи отрицательно обратной связи, приближая частоту ωc к частоте ωr
По мере уменьшения частотного рассогласования петля 3 переходит в режим биений, генерируя ассиметричный сигнал на выходе фильтра ФНЧ-1, помогающий процессу захвата частоты системой ФАПЧ. При ωr≈ωc постоянная составляющая управляющего сигнала, генерируемая совместно петлями 1 и 2, приближается к нулю, и функция управления частотой ГУН переходит к петле 3, окончательно устанавливающей синхронизм в системе, при котором ωc=ωr.
Использование функции частотного детектирования в квадрикорреляторе обеспечивает независимость полосы захвата от полосы пропускания системы ФАПЧ, что позволяет выбирать параметры последней исходя исключительно из требований её фильтрующих свойств и быстродействия. Следует отметить, что чтобы исключить дополнительный вклад в шумы и дискретные компоненты выходного сигнала предпочтительно отключать частотный детектор (петли 1 и 2) как только произойдёт захват сигнала.
4.5.1. Практическая схема с квадрикоррелятором
В работе [7} рассмотрена схема с квадрикоррелятором, приближённая к практическому использованию. Она показана на рисунке 4.6.
Рис.4.6. Схема, приближённая к практическому использованию
Для удобства чтения схемы в ней выделены части частотного и фазового детекторов, а также активного пропорционально-интегрирующего фильтра (ПИФ). Показан также ключ для отключения частотного детектора после захвата частоты.
Талбот в своей книге [8] приводит полную принципиальную схему с квадрикоррелятором, выполненную на практике с применением серийных микросхем. Со слов автора она работает на частотах 55—90 МГц.
4.5.2. Цифровая схема квадрикоррелятора
Возможен также цифровой вариант схемы квадрикоррелятора [2]. Он, как и аналоговый вариант, служит для измерения частотного рассогласования в системе ФАПЧ, чтобы, имея эту информацию, привести частоту ГУН в область её захвата опорной частотой. Схема не входит в петлю ФАПЧ и действует самостоятельно.
Как показано на рисунке 4.7, делители частоты R и N включены соответственно в опорный и сигнальный тракты, и их выходы используются как для работы фазового детектора в петле ФАПЧ, так и для работы квадрикоррелятора, находящегося вне петли. Если частоты на их выходах равны или достаточно близки друг к другу, тогда квадрикоррелятор бездействует.
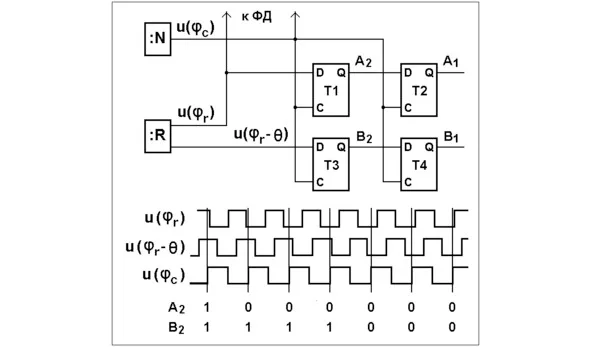
Рис.4.7. Схема квадрикоррелятора с диаграммами, поясняющими его работу
На рисунке приведены импульсные диаграммы на выходах делителей частоты для случая, когда частота сигнала ниже опорной частоты. Форма импульсов представлена в виде меандров, то есть предполагается, что оконечные каскады делителей R и N – это цифровые делители на 2. При этом начало диаграмм, oтносящихся соответственно к делителям R и N, соответствует сдвигу фаз примерно на 180 градусов (но это лишь чтобы начать с чего-то определённого, а сдвиг может оказаться любым).
Если наблюдать движение импульсов вправо, то есть с течением времени, то можно заметить, что, например, нижний уровень опорных импульсов продвигается быстрее нижнего уровня сигнальных импульсов. И это понятно, поскольку частота первых выше частоты вторых, Fr> Fc. Цифровой квадрикоррелятор работает по принципу сравнения временных положений опорных импульсов и их задержанных копий, записываемых в регистры на D-триггерах Т1÷Т4 в моменты поступления сигнальных тактирующих импульсов (вертикальные линии на рисунке 4.7).
Текущие состояния импульсных процессов на выходах триггеров Т1 и Т3 показаны как А2 – без задержки и В2 – с задержкой. Предыдущие состояния А1 и В1 записываются в триггеры Т2 и Т4 на такт позже.
Когда опорная и сигнальная частоты равны, то тактовый сигнальный импульс (названные вертикальные линии на рисунке) попадает в одну и ту же точку опорных импульсов. Поэтому состояния А2 и В2 от одного такта к следующему такту не меняется.
Если же частоты не равны, то тактовые импульсы попадают в разные точки опорных импульсов. Это значит, что состояния А2 и В2 будут со временем меняться. Сравнивая текущие состояния А2 и В2 с их предыдущими состояниями А1 и В1 можно заметить, что сигнальные тактовые импульсы попадают в разные точки опорных импульсов, и это означает, что частоты Fr и Fc не равны.
Можно определить то ли сигнальная частота выше опорной или наоборот ниже её. На рисунке, где Fc <Fr, значения А2 и В2 могут меняться от такта к такту следующим, например, образом: [A2=1, B2=1], [0,1 [, [0,0], … (сумма логических уровней с течением времени убывает). Если же Fc> Fr, то последовательность значений А2 и В2 меняется на обратную: [0,0], [0,1], [1,1], … (сумма логических уровней возрастает). Различие в порядке последовательностей и говорит об отношении частот: какая из них выше, а какая ниже.
Выходы регистров подключаются к детекторной цепи (на рисунке не показана). В ней при переходе частоты сигнала к неравенству Fc <Fr срабатывает мультивибратор, связанный с регистром Т1,Т3 и генерирующий импульсы фиксированной длительности. Постоянная составляющая этих импульсов выделяется фильтром нижних частот. Если же возникает неравенство Fc <Fr, то срабатывает второй мультивибратор, связанный с регистром Т2,Т4 и также генерирующий импульсы фиксированной длительности, из которых также фильтром выделяется постоянная составляющая. Названные постоянные составляющие взаимно вычитаются, в результате чего образуется напряжение, показывающее знак и величину расстройки частоты ГУН по отношению к опорной частоте.
Для правильной работы схемы сдвиг θ по фазе должен быть равен θ=90 градусов, а отношение сравниваемых частот Fc/Fr должно находиться в пределах 3/4 <Fc/Fr <5/4, что даёт гарантию отсутствия сбоев, как это показано на рисунке 4.7.