Теперь мы хотим собрать воедино все, что мы узнали о поворотах частиц со спином 1/2 и спином 1; это будет удобно для дальнейшего. Ниже вы найдете таблицы двух матриц поворота Rz(φ) и Ry(θ) для частиц со спином 1/2, для частиц со спином 1 и для фотонов (частиц со спином 1 и нулевой массой).
Таблица 15.1. МАТРИЦЫ ПОВОРОТА ДЛЯ СПИНА ½. Два состояния:
|+>, вверх по оси z, m=+1/2
|—>, вниз по оси z, m=—1/2
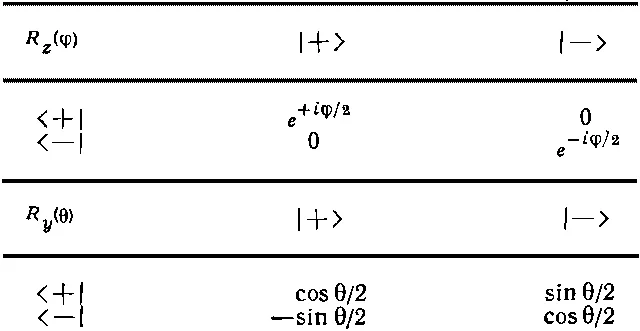
Таблица 15.2. МАТРИЦЫ ПОВОРОТА ДЛЯ СПИНА 1. Три состояния:
|+>, m=+1
|0>, m=0
|—>, m=—1
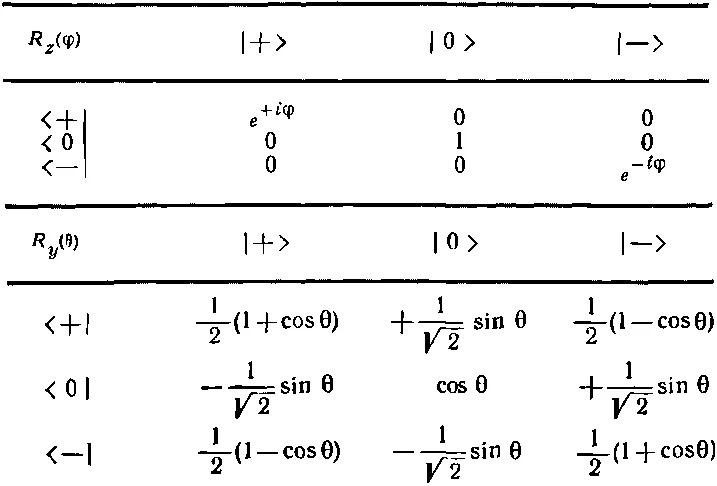
Таблица 15.3. ФОТОНЫ. Два состояния:
|R>=1/√2(|x>+iy>), m=+1 (правополяризованные)
\L>=1/√2(\x>—i|y>), m=—1 (левополяризованные)
Для каждого из них приведены элементы матрицы <j|R|i> поворотов вокруг оси z или оси y. Они, конечно, в точности эквивалентны амплитудам типа <+T|0S>, которыми мы пользовались в предыдущих главах. Под Rz(φ) мы понимаем, что берется проекция состояния на новую систему координат, повернутую на угол φ вокруг оси z, причем для определения направления поворота всегда применяется правило правой руки; Ry(θ) означает, что оси координат повернуты на угол θ вокруг оси у. Зная эти два поворота, вы запросто сможете рассчитать любой поворот. Как обычно, матричный элемент пишется так, что состояние слева — это базисное состояние новой (повернутой) системы, а состояние справа — это базисное состояние старой (неповернутой) системы. Клетки таблицы можно истолковывать по-разному. К примеру, клетка eiφ/2 в табл. 15.1 означает, что матричный элемент < — |R| —>=е-iφ/2. Но это означает также, что ^R| —>=е-iφ/2|—> или что <—| ^R=<—|e-iφ. Это все одно и то же.